L10.-kinematic-path-generation..pdf
mrKaku
Robotica todo
9 archivos·
Apuntes de las slides, con ejercicios complementarios
L1.L2-Introduction-definitions-and-applications.pdf
1 página

L3.-Morphology..pdf
2 páginas
L4.-Morphology-part-2..pdf
2 páginas
L5.-Mathematical-tools..pdf
4 páginas
L6.-Robot-programming..pdf
4 páginas
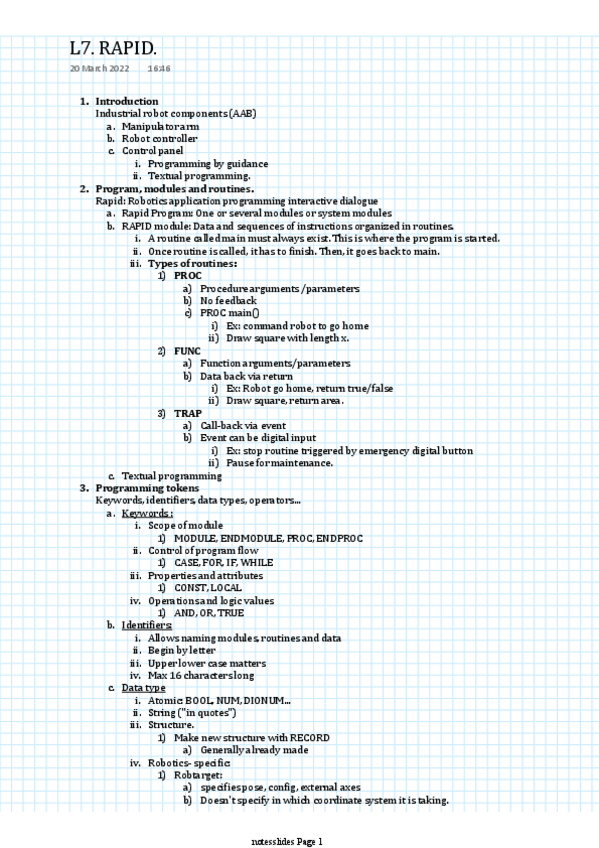
L7.-RAPID..pdf
4 páginas
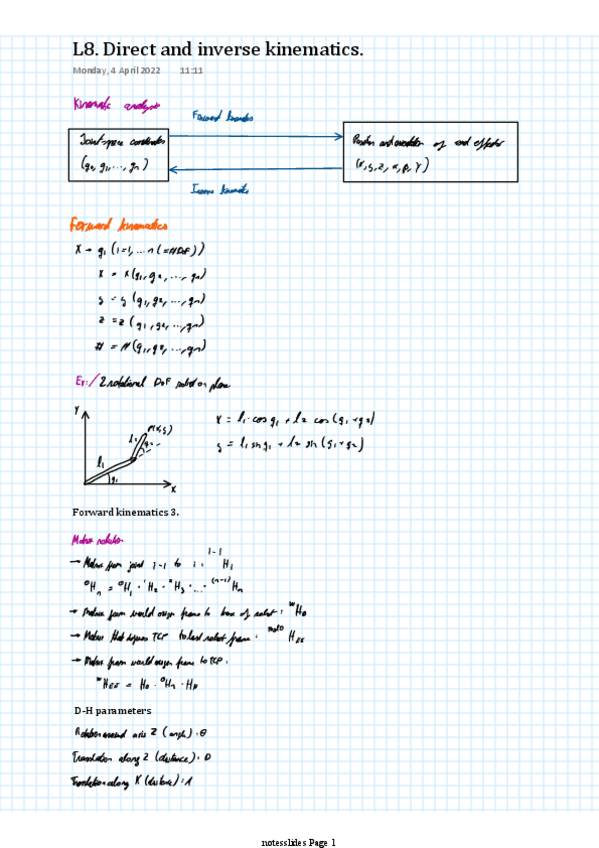
L8.-Direct-and-inverse-kinematics..pdf
12 páginas
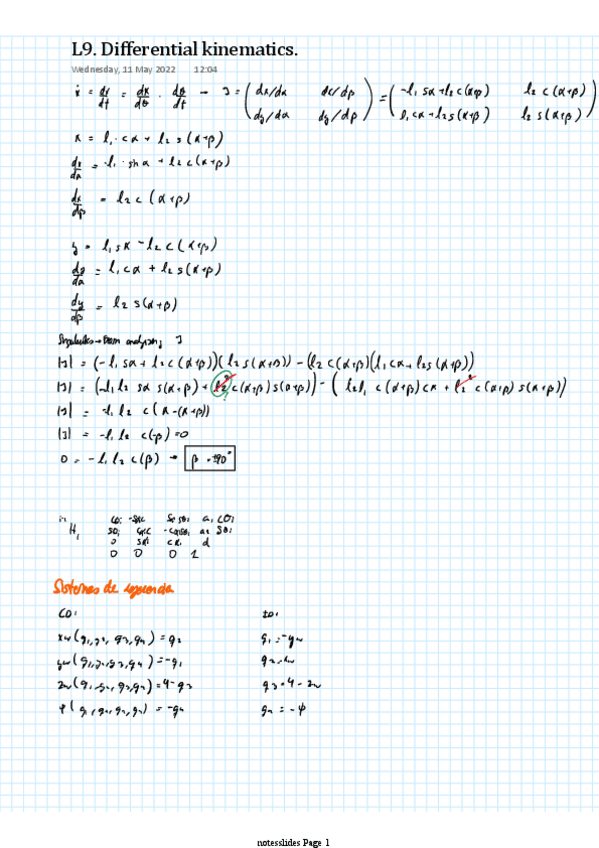
L9.-Differential-kinematics..pdf
3 páginas
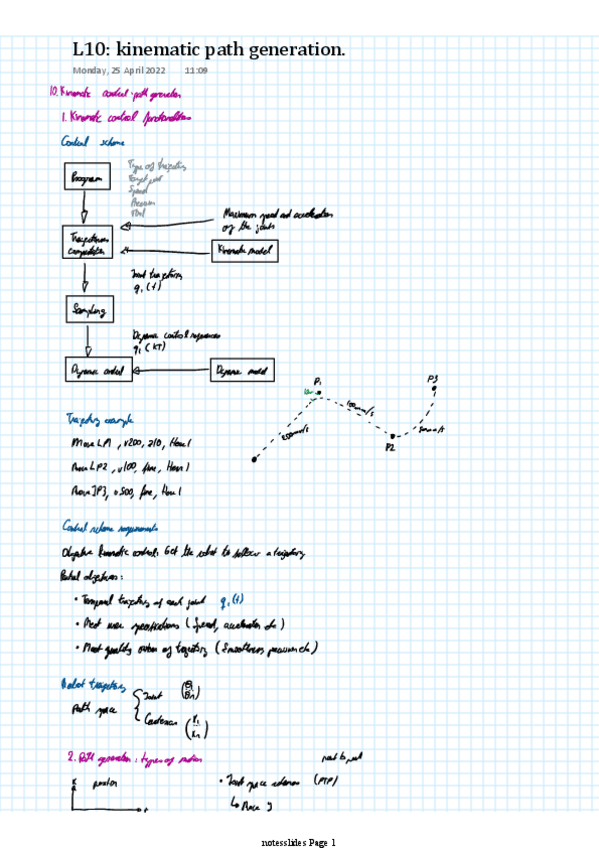
L10.-kinematic-path-generation..pdf
3 páginas

content_copy