3.1-Motion-through-pose-composition.pdf
Anónimo
Practicas
13 archivos·
3.1-Motion-through-pose-composition.pdf
23 páginas
3.2-Velocity-based-motion-model.pdf
6 páginas
3.3-Odometry-based-motion-model.pdf
19 páginas
4.1-Landmark-based-models.pdf
22 páginas
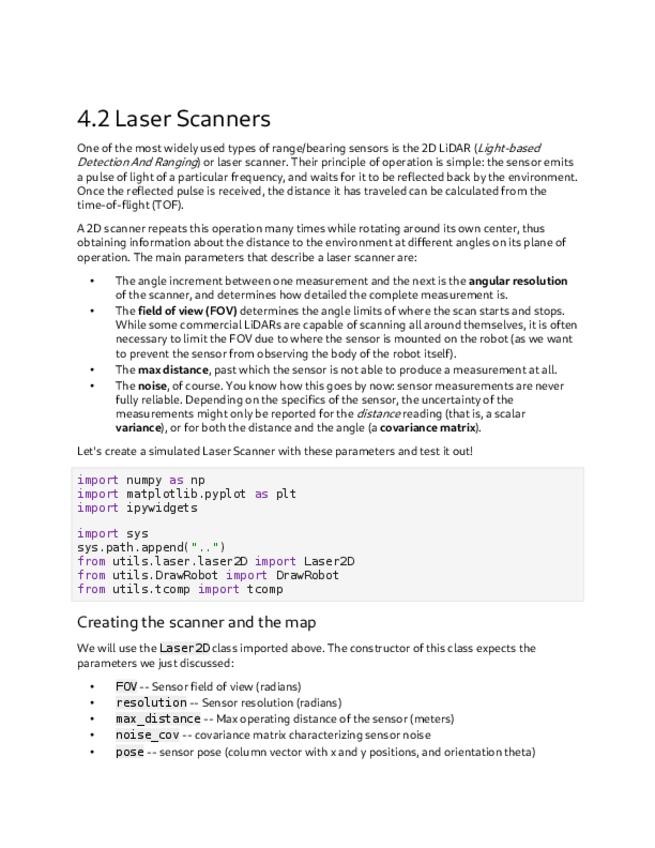
4.2-Laser-Scanner.pdf
9 páginas
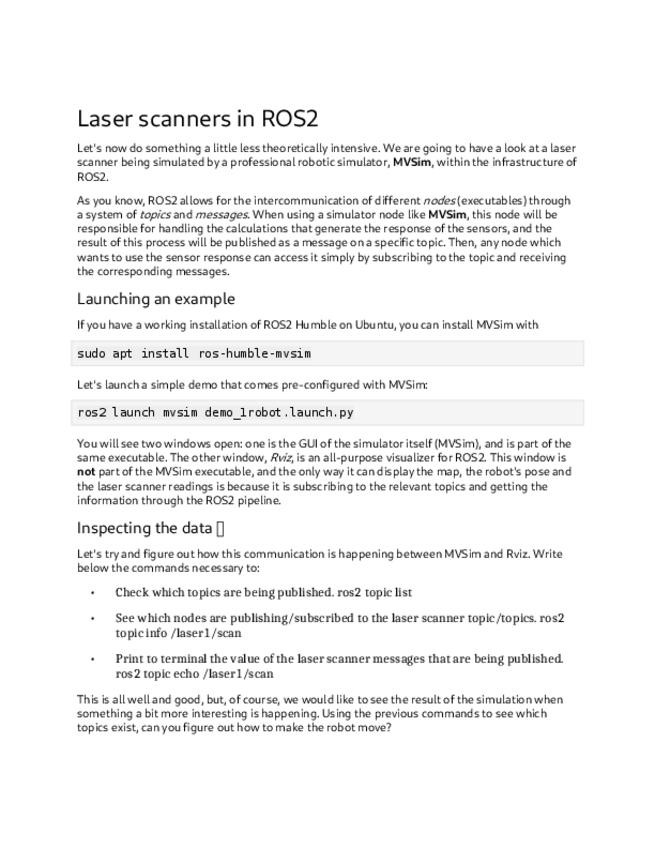
4.3-Playing-with-ROS2.pdf
2 páginas
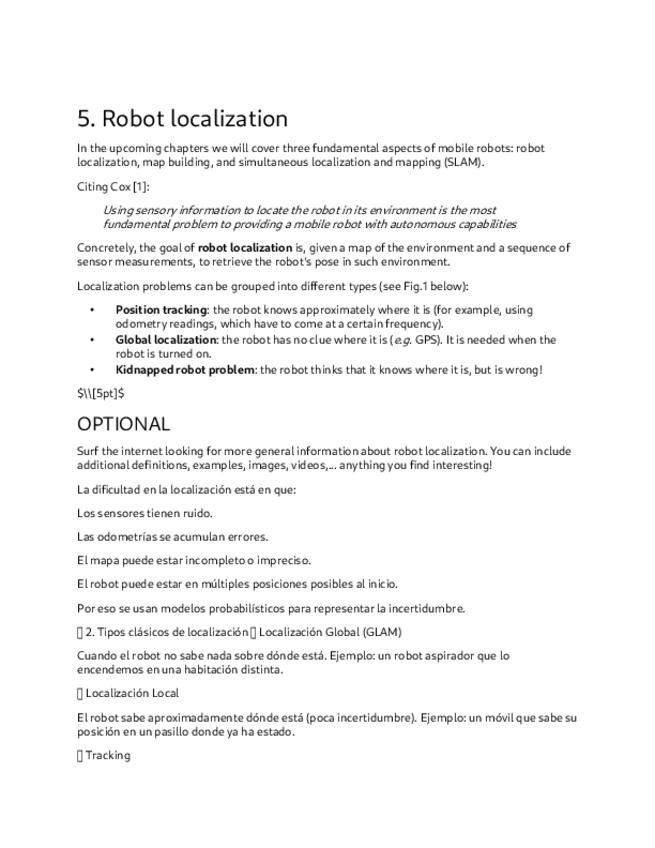
5-Localization-0.pdf
3 páginas
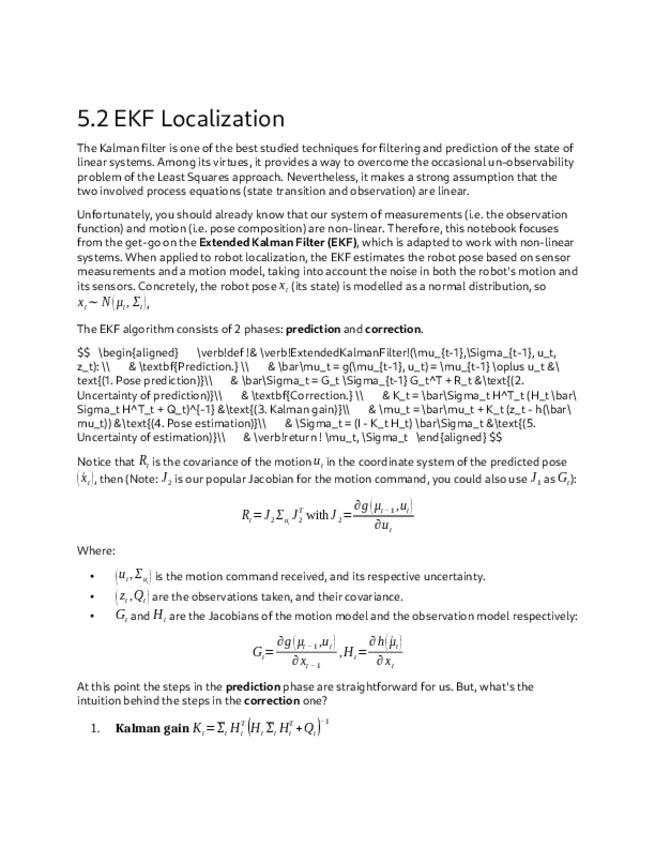
5-Localization-2-EKF.pdf
22 páginas
5-Localization-3-ParticleFilter.pdf
30 páginas
5-Localization-4-AMCL-in-ROS2.pdf
3 páginas
6.1-Introduction-to-mapping.pdf
3 páginas
6.3-Occupancy-grid-map-building.pdf
39 páginas
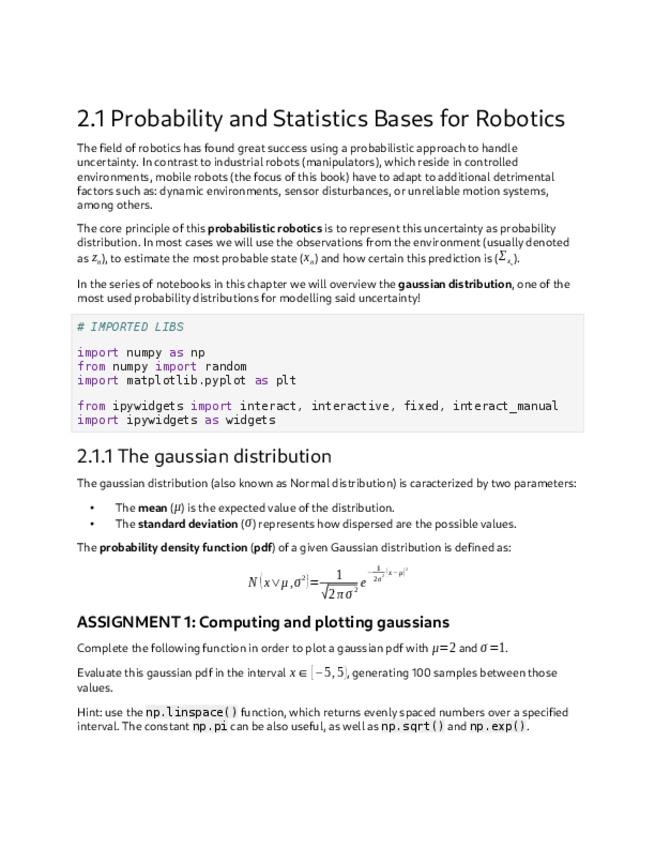
Practica1PDF.pdf
23 páginas
content_copy