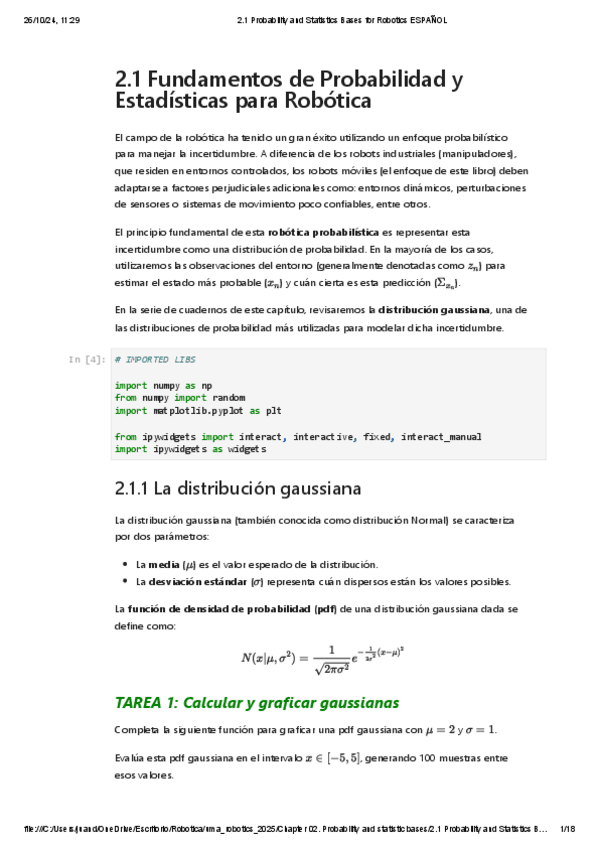
2.1-Probability-and-Statistics-Bases-for-Robotics-ESPANOL.pdf
18 páginas
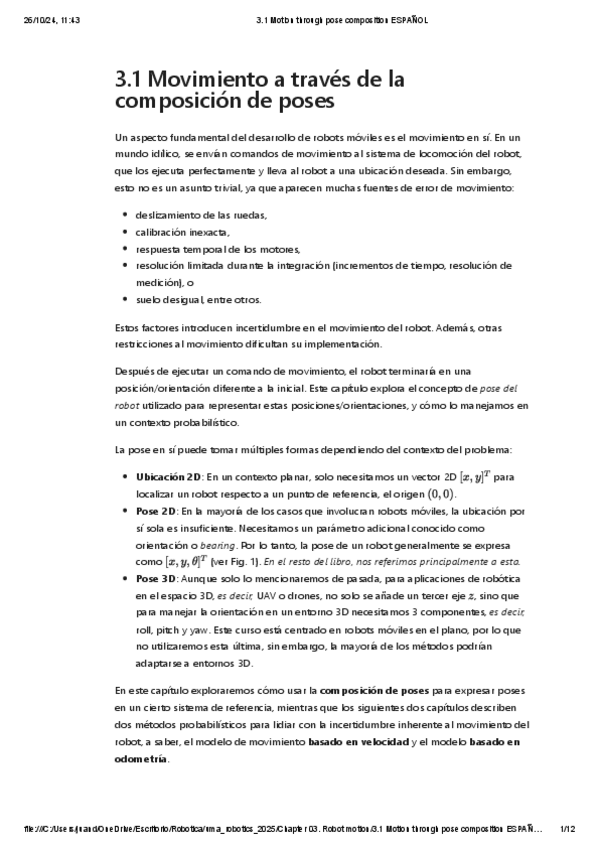
3.1-Motion-through-pose-composition-ESPANOL.pdf
12 páginas
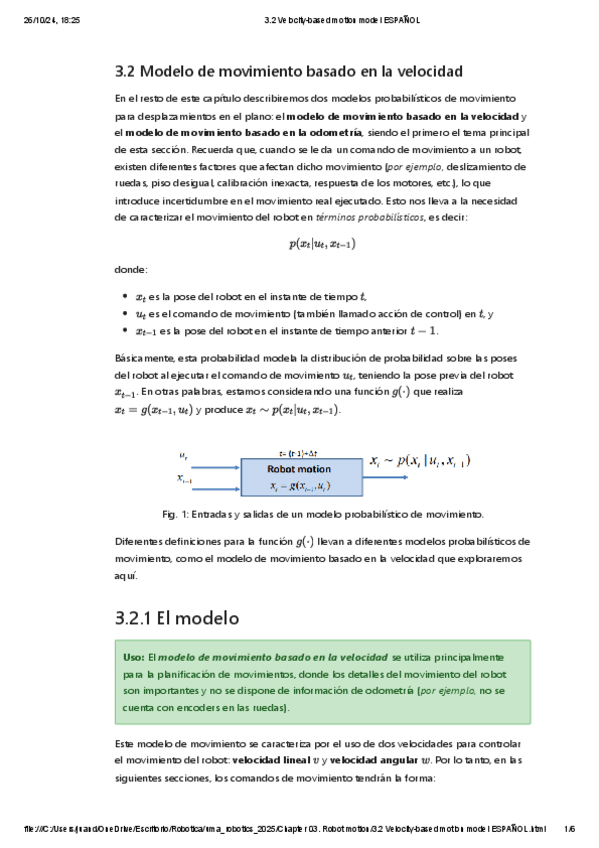
3.2-Velocity-based-motion-model-ESPANOL.pdf
6 páginas
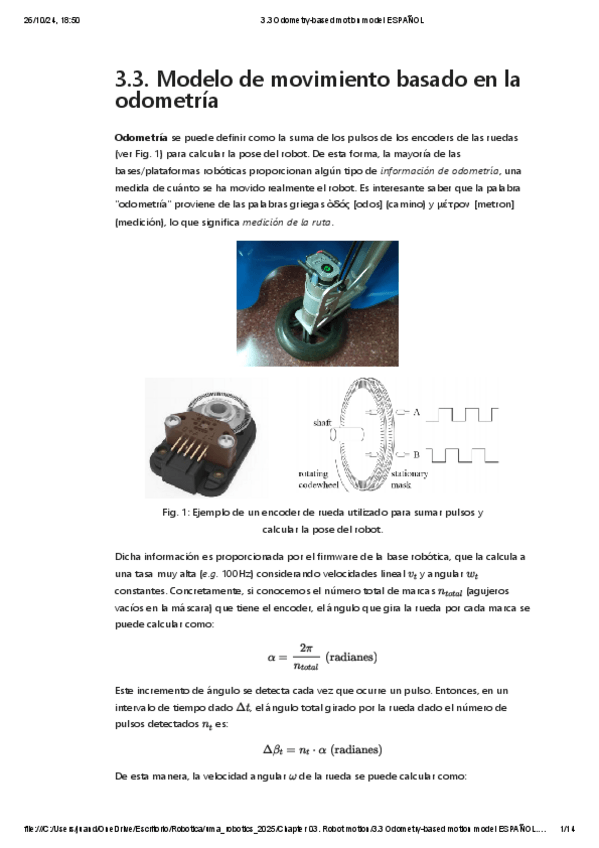
3.3-Odometry-based-motion-model-ESPANOL.pdf
14 páginas
4.1-Landmark-based-models-ESPANOL.pdf
20 páginas
5-Localization-0-ESPANOL.pdf
1 página
5-Localization-1-LeastSquares-ESPANOL.pdf
13 páginas
5-Localization-2-EKF-ESPANOL.pdf
20 páginas
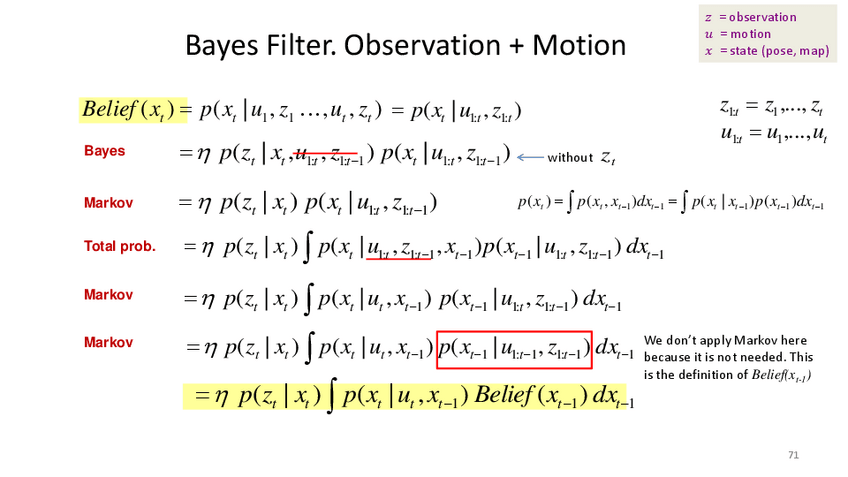
Bayes-Filter.-Observation--Motion.pdf
1 página
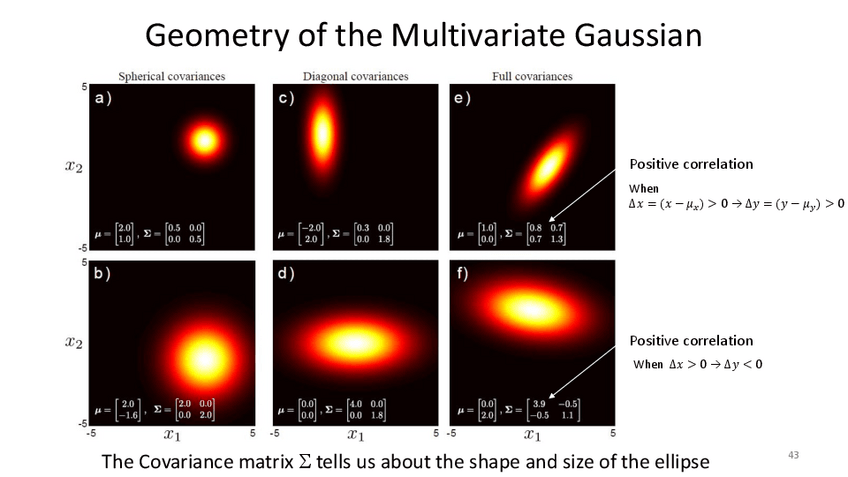
Geometry-of-the-Multivariate-Gaussian.pdf
1 página

content_copy